
planetary gear-motor
遊星ギアモーター:テクニカルガイド
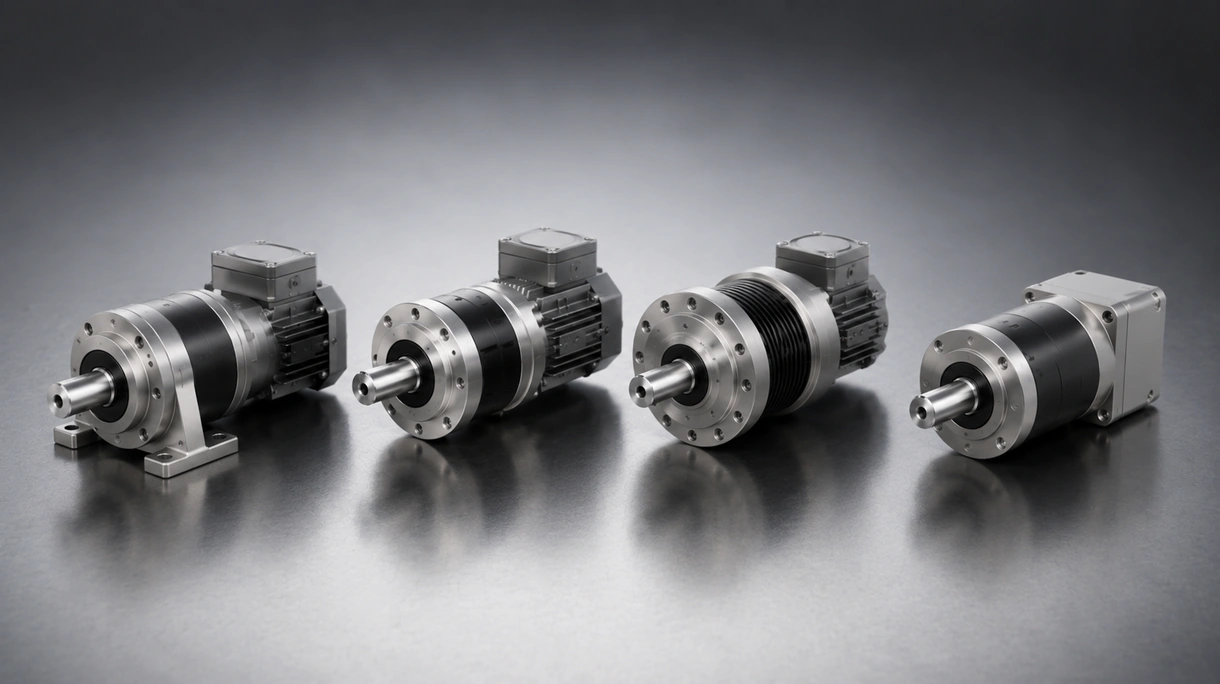
遊星ギアモーターを選定するための4つの基準
トルク対体積比
設置スペースの制約によりモーターのフレームサイズが制限されるロボットやコンベアでは、コンパクトな設置面積で高トルクを実現することが極めて重要です。
バックラッシ精度
オートメーションにおける精密な位置決めには、より低いアークミニット(分)定格が不可欠であり、機械的な遊びやヒステリシス誤差のない反復可能な動作を保証します。
出力軸許容荷重
高負荷の材料ハンドリングシステムにおいて、プーリやピニオンからの外力に耐え、ベアリングの早期疲労破壊を防ぐ能力が求められます。
全負荷効率
高効率なギア選定は放熱対策の必要性を軽減し、連続した多交代制の生産サイクルにおける潤滑剤の寿命とシステム全体の信頼性を向上させます。
利用可能な技術とその利点
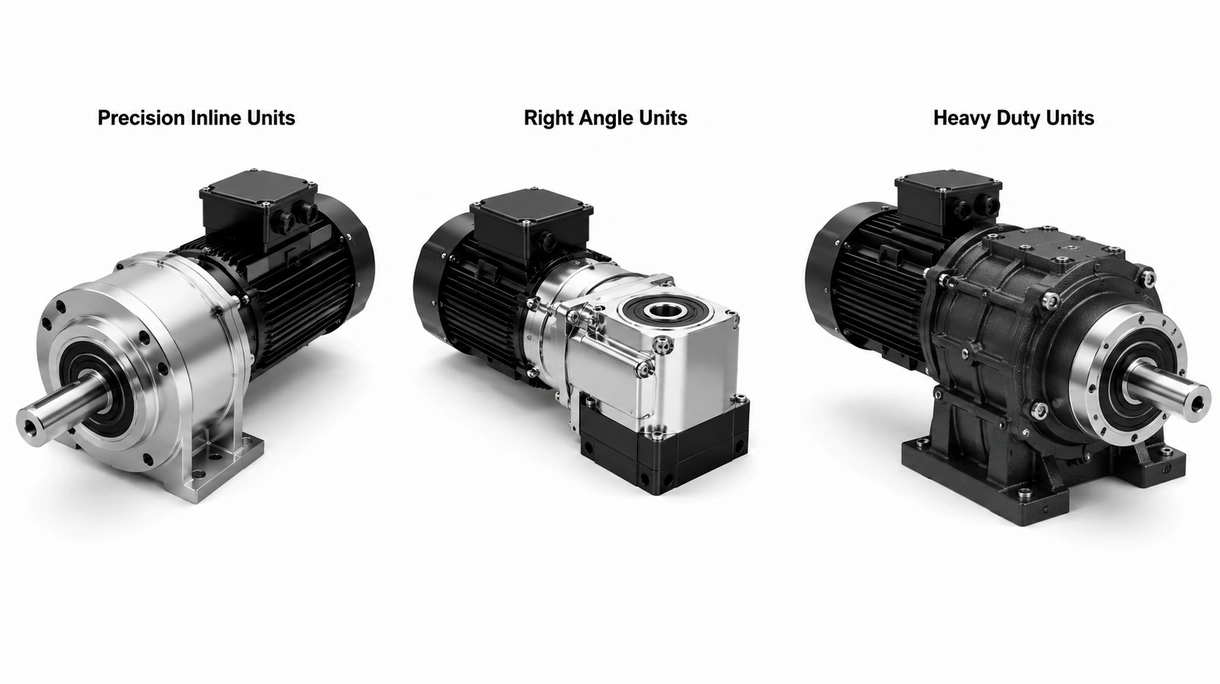
精密同軸ユニット
これらのユニットは、研削歯車と高品質なベアリングを採用しており、スパーギア(平歯車)の代替品よりも高いねじり剛性を維持しながら、騒音と発熱を最小限に抑えます。
動作性能
ダイナミックなサーボ用途には非常に優れていますが、シンプルなユニットと比較してコストが高く、精密な芯出し(アライメント)が求められます。
直交軸ユニット
統合されたベベルステージが動力を90度転換し、標準的な同軸型の遊星ギアモーターユニットよりも狭い産業機器のフレームへの設置を容易にします。
スペースのトレードオフ
生産ラインにおいて優れた省スペース化を実現しますが、純粋な同軸遊星ギア設計に比べると効率は低下します。
ヘビーデューティーユニット
標準的なギアセットよりも高いトルク増幅を実現するよう設計されており、モジュール式のケーシングと強化された遊星キャリアアセンブリを備えています。
産業的耐性
巨大な荷重に対する並外れた耐衝撃性を備えていますが、重量が大幅に増加し、ロータ慣性も高くなります。
6つの専門的ヒント
機器の長期的な耐久性と、JISや地域の安全基準への適合を確保するため、常に検証を行う必要があります。
高サイクルの自動化された生産スケジュールやピーク負荷時に、モーターの致命的な故障を防ぐために優先的に導入すべきです。
協働ロボットや組立環境において、作業者の安全を守るために労働衛生基準への適合を確認してください。
各ステージの迅速な現場交換が可能になり、メンテナンス時の生産ラインのダウンタイムを最小限に抑えることができます。
食品加工や無菌クリーンルーム生産施設で使用される特定の洗浄剤に対する適合性を判断します。
アップデートの際、既存の欧州(IEC/DIN)または米国(NEMA)のサーボモーター規格とシームレスに機械的統合ができることを保証しなければなりません。
イノベーションとトレンド
が振動やオイルの状態を監視し、機械的な故障で生産が停止する前にギアの摩耗を検知します。
により、摩擦を低減し、産業用モーターのトルク密度を高める最適化された歯形を実現します。
により、過酷な産業環境の広い温度範囲において、メンテナンス間隔の延長とギアモーターの効率向上が可能になります。
をギアモーターのハウジングに直接行うことで、高度な産業用IoT(IIoT)アプリケーション向けの精密な位置決めが容易になります。
*価格には税、配送費、関税また設置・作動のオプションに関する全ての追加費用は含まれておりません。表示価格は、国、原材料のレート、為替相場により変動することがあります。
DirectIndustry について
DirectIndustryは、B2Bの企業に製品調達から購入までの完全な体験を提供するマーケットプレイスです。DirectIndustryはVirtualExpo Groupの事業体です。
私たちについて