

e encontre todos os seus clientes num mesmo sítio durante todo o ano
Seja um expositor

Força de preensão: 19, 9,2, 9,8 N
Curso: 3 mm
... Tipo paralelo Gripper Pequeno, curso de 3 a 7mm Esta pinça paralela miniatura foi especialmente concebida para o manuseamento de peças extremamente pequenas, ao mesmo tempo que se provam golpes longos. As peças principais são feitas de aço inoxidável ...


... diferentes pinças robóticas adequadas para a apreensão e paletização de produtos em sacos, caixas, tambores e garrafas. As garras robóticas também podem ser personalizadas para atender às necessidades especiais de vários clientes. ...
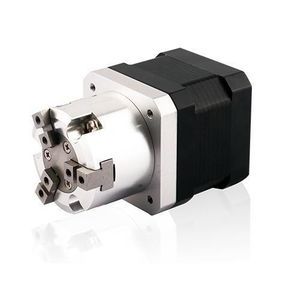

Força de preensão: 56 N - 371 N
Curso: 6 mm
... Visão geral
Garra de 3 dedos de 42 mm compatível com os modelos de motor listados. Indicada para integração em extremidade de braço, oferecendo controle incremental do deslocamento e opções de fuso para ajuste da força de
preensão.
Características ...


Força de preensão: 610 N - 1.690 N
Curso: 32, 20 mm
... Padrões de qualidade muito elevados e garantia de longa duração. Proteção das aparas metálicas e menor manutenção, elevada resistência e máxima precisão de fixação da peça para uma fixação estável de peças leves e pesadas. O design optimizado e inovador, ...


Força de preensão: 280, 250 N
Curso: 12 mm - 41 mm
... Agarra paralela pneumática de duas mandíbulas padrão para automação
industrial e manuseio robótico. Projetada para captura estável de peças e integração simples com o efetor final do
robô.
- Proteção contra cavacos
Kitagawa Europe
e encontre todos os seus clientes num mesmo sítio durante todo o ano
Seja um expositoros melhores fornecedores