


{{product.productLabel}} {{product.model}}
{{#if product.featureValues}}{{product.productPrice.formattedPrice}} {{#if product.productPrice.priceType === "PRICE_RANGE" }} - {{product.productPrice.formattedPriceMax}} {{/if}}
{{#each product.specData:i}}
{{name}}: {{value}}
{{#i!=(product.specData.length-1)}}
{{/end}}
{{/each}}
{{{product.idpText}}}


可搬質量: 60 kg
可動域: 2.55 m
繰り返し性: 0.05 mm
... IRB 4400/60 および IRB 4400/L10 の 2 種類が用意されています 中~重作業向けのハンドリングに対応した高性能汎用 ロボット ABB の OmniCore モーションプラ ットフォームを搭載 過酷な環境に対応した保護オプションを備えた、堅牢かつコンパクトな設計 軌跡再現性:0.09 mm(IRB 4400/60) 幅広い通信インターフェースによるプラグアンドプレイ統合に対応 最大可搬重量(kg) 60 最大リーチ(m) 2.55 最大位置繰り返し精度(mm) 0.05 用途 ...
ABB Robotics
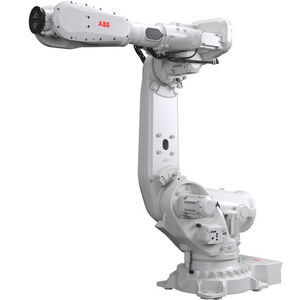
可搬質量: 190 kg - 270 kg
可動域: 3.1 m
繰り返し性: 0.04 mm - 0.07 mm
... 1413 Nmのハイトルク能力 前世代の ロボットと比較して最大20%のエネルギー効率向上 最大可搬重量(kg) 270 最大リーチ(m) 3.1 最大位置繰り返し精度(mm) 0.04 用途 接合・シール、ス ポット溶接、レーザー溶接、組立、機械の自動供給、マテリアルハンドリング、ディスペンシング 過酷な環境下での高負荷作業に対応する強度と精度 IRB 6730は、堅牢なマテリアルハンドリングおよびプレス自動化向けに設計された、高可搬重量の6軸産業用 ロボットです。可搬重量190~270 ...
ABB Robotics
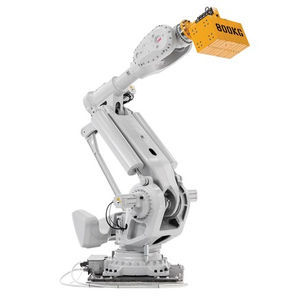
可搬質量: 800 kg
可動域: 4.2 m
繰り返し性: 0.05 mm
... 準拠 最大積載量(kg) 800 最大リーチ(m) 4.2 最大位置再現性(mm) 0.05 用途 切断・機械加工、ス ポット溶接、機械の自動運転、マテリアルハンドリング、スプレー、洗浄・洗浄、ディスペンシング、金属鋳造、プレス自動化、3Dプリンティング 最大可搬重量を実現。稼働時間を最大化するために設計。 IRB 8700は、ABBの第8世代かつ最大可搬重量を誇る産業用 ロボットであり、800/3.50および550/4.20モデルの4つの堅牢な構成で提供されています。各モデルには、ABBのオプション ...
ABB Robotics
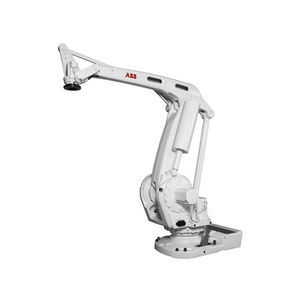
可搬質量: 180 kg - 250 kg
可動域: 3.15 m
繰り返し性: 0.05 mm
... マテリアルハンドリング 物流・倉庫向け高速パレタイジング ロボット ABB IRB 660は、高スループ ットの生産ラインにおいて、袋、箱、木箱、ボトルなどを高速かつ高精度にハンドリングするために設計された、高速・高負荷対応の4軸パレタイジング ロボットです。 3.15メートルという広大なリーチと、180 kgまたは250 kgの可搬重量オプションを備えたIRB 660は、サイクルタイムと柔軟性の面で業界トップクラスの性能を発揮します。 ...
ABB Robotics
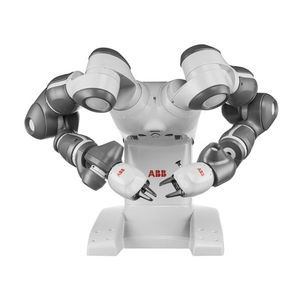
可搬質量: 0.5 kg
可動域: 0.55 m
繰り返し性: 0.02 mm
... 実現する最大直線TCP速度1.5 m/s パ ッド付きアームや衝突検知機能など、統合された安全機能 直感的で柔軟なティーチングを可能にするリードスループログラミング 最大可搬重量 (kg) 0.5 最大リーチ (m) 0.559 最大位置繰り返し精度 (mm) 0.02 用途 組立、マテリアルハンドリング、検査、試験・測定、実験室自動化、食品サービス 精密組立用デュアルアーム協働 ロボット YuMi IRB 14000は、小型部品の組立環境において、 ロボットと人間の安全かつ効率的な協働を実現するために ...
ABB Robotics
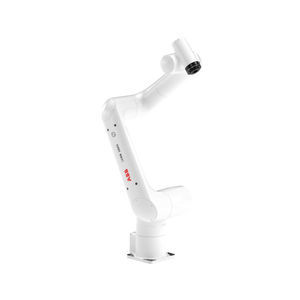
可搬質量: 14 kg
可動域: 1.67 m
繰り返し性: 0.03 mm
... デパレタイジング 高速かつ高精度を追求した協働オートメーション PoWa CRB 1910は、動的性能と精度の両方を必要とする高速産業用途向けに設計された6軸協働 ロボットです。 最大5.8 m/sのTCP速度、短いサイクルタイム、0.03 mmまでの姿勢再現性により、機械の給排材、組立、ねじ締め、溶接、マテリアルハンドリングに必要なスループ ットとパス精度を実現します。 IP65 規格に準拠した構造、堅牢な関節設計、最大 14 ...
ABB Robotics
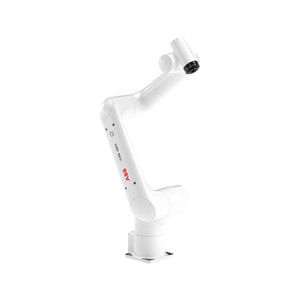
可搬質量: 30 kg
可動域: 1.96 m
繰り返し性: 0.03 mm
... 高速な産業環境向けに設計された6軸協働 ロボットであり、産業用レベルの性能と協働安全性を兼ね備えています。 クラス最高の最大7.0 m/sのTCP速度、高速なサイクルタイム、0.03 mmまでの姿勢再現性を備え、機械の給排材、組立、パレタイジング、溶接、マテリアルハンドリングといった要求の厳しい用途に必要な性能を発揮します。 最大30 kgの定格可搬重量に対応し、完全なIP67保護等級を備えているため、過酷な産業環境下でも信頼性の高い動作を確保しつつ、人と ロボットの安全な協働を実現します。 ...
ABB Robotics

可搬質量: 1.5 kg
可動域: 0.37 m
繰り返し性: 0.01 mm
... サイバーセキュリティに優れたモーションコントロールプラ ットフォーム 「Robot Control Mate」による簡単なプログラミングが可能。PCやタブレ ットからアクセスして、リアルタイムのティーチングやキャリブレーションを実施 最大可搬重量 (kg) 1.5 最大リーチ (m) 0.37 最大位置繰り返し精度 (mm) 0.01 用途 組立、ピック・アンド・プレース、マテリアルハンドリング 小型部品ハンドリング向けのコンパクトで高精度な ロボット IRB ...
ABB Robotics

可搬質量: 3.5 kg
可動域: 0.58 m
繰り返し性: 0.05 mm
... マテリアルハンドリング、ピック・アンド・プレース、試験・測定、梱包 教育および産業研修向けの超軽量 ロボット ABB IRB 1090は、学生や教育者が将来の自動化された職場で必要となるスキルを身につけられるよう特別に設計された、産業用グレードの教育用 ロボットです。 コンパクトなOmniCore E10コントローラと組み合わせることで、モーションコントロール、TrueMove、QuickMove、外部誘導モーションなどの高度な ロボット機能を活用した実践的な学習が可能になります。 ...
ABB Robotics
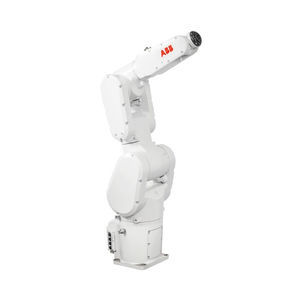
可搬質量: 7 kg - 12 kg
可動域: 1.4 m
繰り返し性: 0.02 mm - 0.04 mm
... 型の6軸産業用 ロボットです。 7~12 kgの可搬重量と最大1.4メートルのリーチを備えた4つのバリエーションが用意されており、コンパクトな作業セル内での高速なハンドリング、組立、研磨、試験アプリケーションに対応します。 高速サイクル性能を実現するように設計されたIRB 1300は、クリーンルームや過酷な環境向けの保護オプションを備え、SafeMoveによる高度な安全機能をサポートしています。豊富なI/O、絶対精度キャリブレーション、多角度取り付けなどの追加機能により、高スループ ットの自動化に対応 ...
ABB Robotics