


- ロボット・自動装置・産業用IT
- 産業用ロボット
- 多関節ロボット
- ABB Robotics
多関節ロボット IRB 14000 YuMi®協働7 軸組み立て用


お気に入りに追加する
商品比較に追加する
特徴
- タイプ
- 多関節, 協働
- 軸数
- 7 軸
- 機能
- ハンドリング, 組み立て用
- 応用分野
- エレクトロニクス産業用, 小型部品用, 研究室用
- その他の特徴
- 高精度, 安全
詳細
1本のアームにつき7軸を備えたデュアルアーム設計により、人間のような器用さを実現
1本のアームあたりの可搬重量は0.5 kgで、繊細な作業に適しています
1本のアームあたりのリーチは0.559 mで、小型部品の組立に最適化されています
繰り返し精度±0.02 mmの高精度
効率的な作業を実現する最大直線TCP速度1.5 m/s
パッド付きアームや衝突検知機能など、統合された安全機能
直感的で柔軟なティーチングを可能にするリードスループログラミング
最大可搬重量 (kg)
0.5
最大リーチ (m)
0.559
最大位置繰り返し精度 (mm)
0.02
用途
組立、マテリアルハンドリング、検査、試験・測定、実験室自動化、食品サービス
精密組立用デュアルアーム協働ロボット
YuMi IRB 14000は、小型部品の組立環境において、ロボットと人間の安全かつ効率的な協働を実現するために開発されました。 そのコンパクトなデュアルアーム構成は、スペースに制約のある作業ステーションにおいて、協調動作や精密な操作を必要とする作業に特に適しています。
従来の自動化システムの複雑さを軽減するように設計されたYuMiは、プログラミングや操作中にオペレーターがロボットと直接対話することを可能にします。 安全性を重視した設計とクリーンルーム対応により、電子機器製造、医療機器の組立、および厳しい環境要件が求められるその他の精密作業ワークフローに最適です。
設置方法
テーブル設置
環境
標準産業用、クリーンルーム、ESD対策済み
クリーンルーム規格
クリーンルームクラス5
---
ビデオ
カタログ
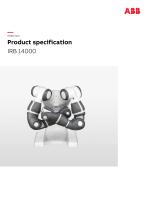

ABB Roboticsのその他の関連商品
Collaborative Robots


*価格には税、配送費、関税また設置・作動のオプションに関する全ての追加費用は含まれておりません。表示価格は、国、原材料のレート、為替相場により変動することがあります。
DirectIndustry について
DirectIndustryは、B2Bの企業に製品調達から購入までの完全な体験を提供するマーケットプレイスです。DirectIndustryはVirtualExpo Groupの事業体です。