


{{product.productLabel}} {{product.model}}
{{#if product.featureValues}}{{product.productPrice.formattedPrice}} {{#if product.productPrice.priceType === "PRICE_RANGE" }} - {{product.productPrice.formattedPriceMax}} {{/if}}
{{#each product.specData:i}}
{{name}}: {{value}}
{{#i!=(product.specData.length-1)}}
{{/end}}
{{/each}}
{{{product.idpText}}}

可搬質量: 70 kg - 110 kg
可動域: 2.7 mm
繰り返し性: 0.04 mm
... IRB 5710-110/2.3、90/2.7、90/2.3 LID、70/2.7 LIDの4つのバリエーションが用意されています IRB 6700および6620と比較してサイクルタイムを最大25%短縮した超高速大型ロボット 0.12 mmという高い経路再現性を実現する高精度性能 LeanID Integrated DressPackにより、ケーブルの摩耗を最小限に抑え、稼働時間を向上 TrueMoveおよびQuickMoveモーション制御により、優れたパス精度と応答性を実現 オプションのFoundry ...
ABB Robotics
可搬質量: 175 kg - 210 kg
可動域: 2.95 m
繰り返し性: 0.03 mm - 0.09 mm
... 175~210 kgの可搬重量と2.65~2.95 mの可動範囲を備えた4つのバリエーションをご用意 位置決め繰り返し精度は0.03 mm、経路繰り返し精度は0.08~0.09 mm 高精度な組立、機械の自動供給、およびマテリアルハンドリング向けに設計されています ケーブルの摩耗を低減し、配線を最適化する「LeanID DressPack」オプションをご用意 過酷な産業環境向けに、IP67保護等級および「Foundry Plus」オプションを装備 工具や部品の操作に対応するため、最大989~1120 ...
ABB Robotics
可搬質量: 190 kg - 270 kg
可動域: 3.1 m
繰り返し性: 0.04 mm - 0.07 mm
... 可搬重量190~270 kg、可動範囲2.7~3.1 mの5つのバリエーション 位置繰り返し精度0.04~0.07 mm、軌道繰り返し精度0.08~0.10 mm 機械の給材、プレス自動化、構造物組立に適しています 配線経路の簡素化とケーブルの摩耗低減を実現する「LeanID DressPack」オプション 過酷な産業環境に対応するIP67保護等級およびオプションの「Foundry Plus」 大型ツールや重量部品に対応する最大1413 Nmのハイトルク能力 前世代のロボットと比較して最大20%のエネルギー効率向上 最大可搬重量(kg) 270 最大リーチ(m) 3.1 最大位置繰り返し精度(mm) 0.04 用途 接合・シール、スポット溶接、レーザー溶接、組立、機械の自動供給、マテリアルハンドリング、ディスペンシング 過酷な環境下での高負荷作業に対応する強度と精度 IRB ...
ABB Robotics
可搬質量: 105 kg
可動域: 305.8 cm
繰り返し性: 0.05 mm
... 概要
MOTOMAN SP165-105 は、最大リーチ3058 mm、可搬質量105 kgの6軸スポット溶接・ハンドリングロボットです。スポット溶接セルでのワークハンドリング向けに設計されており、ロボット補助のガンバランスを備えたサーボ制御溶接ガンを含む各種スポット溶接ガンに対応します。
設計と制御
SP165-105は機械式のカウンターウェイトを必要としないスリムな設計で、可動質量を低減し、より高い加速度と速度を可能にします。強化されたリストは、スポット溶接で一般的な短く高速な位置決め動作に適しています。ロボットはコンパクトなMOTOMAN ...
YASKAWA Europe GmbH
可搬質量: 80 kg
可動域: 223.6 cm
繰り返し性: 0.03 mm
... 概要 MOTOMAN SP80 は、MOTOMAN SP シリーズで最も小型のスポット溶接・ハンドリングロボットです。Cアダプタ含む最大可搬質量80 kg、サービス制御された軽量溶接トーチ向けの到達距離2236 mmを備えます。本機は、自動車車体のロボット密度が高いコンパクトなスポット溶接ライン、小さなサブアセンブリの経済的な溶接、ポジショナ上への省スペース設置に適しています。制御は MOTOMAN YRC1000 コントローラで行い、Yaskawa Sigma-7 サーボ駆動技術を採用して高い動的性能と効率的なサイクルタイムを実現します。
主な特長
- エクストラスリム設計
- 広い作業範囲
- 6軸
- サーボ制御の溶接トーチに対応
- 取り付けオプション:天井、壁、床
技術仕様
- 軸数:6
- 可搬質量:80
YASKAWA Europe GmbH
可搬質量: 100 kg
可動域: 223.6 cm
繰り返し性: 0.03 mm
... 概要
MOTOMAN SP100は、可搬質量100 kg(Cアダプタ含む)、最大到達距離2236 mmのスポット溶接およびハンドリング用のコンパクトロボットです。サーボ制御の軽量溶接トーチ向けに設計されており、ロボット密度の高いコンパクトなスポット溶接ラインや小型組立品の経済的な溶接、ポジショナ上の省スペース設置に適しています。ロボットはMOTOMAN YRC1000コントローラで制御され、Yaskawa Sigma-7サーボ駆動技術を採用しています。
用途
- 自動車車体のスポット溶接
- 高密度溶接ライン
- サーボ制御の軽量溶接トーチによるハンドリング・搬送
仕様
- 軸数:
YASKAWA Europe GmbH

... 1977年に日本で初めて全電気式産業用ロボット“モートマン”を発売して以来、世界の産業用ロボット市場をリードしてきました。 その後も得意とするアーク溶接を中心に、スポット溶接、ハンドリング、組立、塗装、液晶パネル搬送、半導体ウエハ搬送など、様々な用途に最適なロボットを次々に商品化し、市場に投入しました。近年は、三品市場(食品・医療品・化粧品)やバイオメディカル市場への取組みを強化し、ロボットの適用領域の更なる拡大をめざす等、常に新たな挑戦を続けています。 ...


可搬質量: 120 kg - 180 kg
可動域: 1,573 mm - 2,100 mm
... KR QUANTEC nano KR QUANTEC nanoはKR QUANTECシリーズの中で最も軽量でコンパクトなロボットです。特にスポット溶接に適していて、少ない投資コストで最高の工程結果が得られます。 KR QUANTEC nanoはこのクラスで最小・最軽量のロボットです。後方に旋回可能な第3軸が大きな作業範囲を可能にし、狭いスペースでもアクセスしやすくなっています。例えばティップドレッシング(研削)などでは特に便利です。 省スペース KR CYBERTEC nanoはそのスリムな構造により、すっきりとしたシルエットになっています。このためウェイトバランス(WB)が不要です。非常に狭いスペースで最高の性能を発揮し、アクセスしやすさも完璧です。 軽量でも非常に強い KR ...
KUKA AG

可搬質量: 5 kg - 20 kg
可動域: 1,500 mm - 9,000 mm
速度: 0 m/s - 4 m/s
... 説明 Milacronは、プラスチック加工用産業ロボットの主要メーカーです。 ゲート除去やプラスチックアセンブリの増加が可能なロボット制御システムを提供しています。 今日のプラスチック市場では、高速オートメーション、高度な製造技術、継続的改善が求められています。 当社はプラスチック製造業者に、産業ロボット制御システムを通じて、強い競争力を提供しています。 部品を分離するスプルーピッカーから空気圧ロボット、サーボロボット、加工ロボット、ガントリーロボットまで、今日のプラスチック業界で求められる高精度高速動作、設定のしやすさ、高い信頼性を実感できます。 ・3軸サーボロボット ・5軸ロボット ・6軸ロボット ・セル防御 ・アーム先端ツール(EOAT) ・金型内ラベル ...


可搬質量: 110 kg
可動域: 2,980 mm
繰り返し性: 0.07 mm
... パフォーマンスを重視する場合 エネルギー節約、コスト削減、生産性向上を実現しながら、オートメーションを推進するためのパワーを提供します。これ以上語る必要はないでしょう。 技術仕様 軸数 6 前腕部追加荷重(Kg) 50 4軸トルク(Nm) 638 5軸のトルク(Nm) 638 6軸トルク(Nm) 314 第1軸のストローク(速度 +/- 180° (110°/s) 2軸目ストローク(速度 +95° / -75° (110°/s) 第 3 軸目 ストローク(速度 -10° / -256° (110°/s) 第 ...
COMAU


可搬質量: 100 kg
可動域: 1,634 mm
繰り返し性: 0.06 mm
... 柔軟で頑丈なロボット BX100Sは、ケーブルやホースを収納するための中空リストが特徴です。堅牢かつ軽量なアームデザインは、機能性、柔軟性、効率性を提供し、最大のスポット溶接効果と多目的使用を実現します。 用途 組立、マテリアルハンドリング、パレタイジング、スポット溶接 対応コントローラー F02, E02 ...
Kawasaki Robotics GmbH
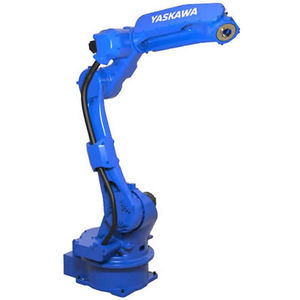
可搬質量: 25 kg
可動域: 3,089, 1,730 mm
繰り返し性: 0.02 mm
... クラス最高の可搬重量、速度、手首許容モーメントで高い搬送能力を実現。大量ハンドリングやパッケージングアプリケーションに最適。干渉の少ない設計により、他のロボットやプロセス機器との近接が可能。 GPシリーズロボットは全ポジションの加減速制御を改善し、全体的な生産性を向上させます。設置面積が小さく、アームがスリムなため、周辺機器との干渉を最小限に抑えることができます。設置は迅速かつ効率的です。マニピュレーターとコントローラーをケーブル1本で接続できるため、セットアップが簡単で、メンテナンスやスペアパーツの在庫にかかる費用を削減できます。プログラミングには、軽量で標準的なティーチペンダントと、使いやすいタッチスクリーンのスマートペンダントがあります。 ...
MOTOMAN/安川電機
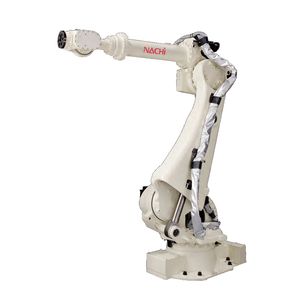

可搬質量: 45 kg
可動域: 3,099, 2,951, 2,674, 2,654 mm
繰り返し性: 0.15, 0.1 mm
... ●差をつけるスピード ロボット作業のサイクルタイムを最短に。加速性と制振性を追求した軽量で高剛性なSRA。さらに全軸速度を向上させ、エアーカット動作も最短化。これらにより生産性が飛躍的に向上します。 ●使いやすいロボット そして使いやすく。最新の機械要素とモータドライブ制御で、位置繰り返しの高精度化と駆動系の信頼性を向上。 さらにコンパクトとなった本体で、より高密度な設置が可能。 定期点検や部品交換作業を容易化、メンテナンス性も向上します。 ●省エネ・省資源 従来比20%減の軽量なロボット本体と最新のモータドライブ制御による最適化により消費電力は従来比15%減を実現しました。 ●適用制御装置 FD11 ...
NACHI America
可搬質量: 140 kg
繰り返し性: 0.17 mm
... 特長 高速 高精度 大型ワーキングエンベロープ 高い信頼性と柔軟性 アプリケーション スポット溶接 材料ハンド リング組立 ...
Hyundai Heavy Industries-Robotics System
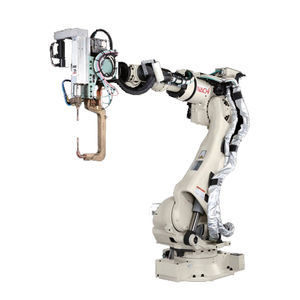

可搬質量: 15 kg - 210 kg
可動域: 3,000 mm
繰り返し性: 0.15, 0.1 mm
... ●より速くより確実に ロボット作業のサイクルタイムを最短に。加速性と制振性を追求した軽量かつ高剛性なSRA。さらに全軸速度を向上させ、エアーカット動作も最短化。 これらにより生産性が飛躍的に向上。 ●スポット溶接のプロフェッショナル スポット溶接に必要な様々なケーブルを保護するA-trac4を装備。 ●使いやすいロボット 使いやすく。最新の機械要素とモータドライブ制御で、位置繰り返しの高精度化と駆動系の信頼性を向上。 コンパクトとなった本体で、より高密度な設置が可能。 ●省エネ・省資源 ...
NACHI-FUJIKOSHI CORP.


... アーク溶接は、金属加工のほとんどの分野に適した幅広い機能を提供します。 しかし、ロボットやスポット溶接ロボットの管理とは対照的に、プログラミングにはAからBへの移動だけでなく、プログラミングには良い溶接機のすべてのトリックとスキルが必要です。 ユニットには、現代の溶接プロセスの特別な可能性が含まれている必要があります。 ...

可搬質量: 220 kg
可動域: 2,670.5 mm
繰り返し性: 0.05 mm
... 概要
N220_2_7は高い搭載能力を持つ産業用多関節ロボットで、現代の生産ラインが求める柔軟性とコスト効率に対応するよう設計されています。モジュラーアーキテクチャと次世代のコンパクトモーターの統合により、運用コストを抑えつつ長期の信頼性を確保します。
ポジショニングとコンセプト
軽量な機械構造と高度な動作アルゴリズムを組み合わせることで、N220_2_7は最適な動特性と軌道再現性を実現します。第2軸に搭載された特許取得済みの窒素バランスシステムにより、後方の作業範囲が広がり、狭小スペースでの機動性が向上します。
作業と材質
- スポット溶接および高負荷の組立作業。
- 重荷重のハンドリング、パレタイジングおよび機械からの搬出。
- 高度な連続プロセス:大判3Dプリント、接着剤・シーラントの塗布。
- 部品仕上げ:バリ取り、研磨および鋳造工程での使用。
特徴
- 多関節
AGV Mécatronique
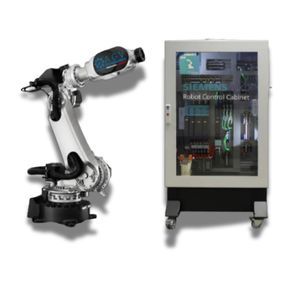
可搬質量: 120 kg
可動域: 2,050 mm
繰り返し性: 0.07 mm
... 概要
ONE 6CONTROL NJ120-2.05は、切削、組立、付加製造向けに設計された6軸CNC産業用ロボットです。機械工作機械レベルの剛性と軌道制御を実現し、使用寿命中のバックラッシュを排除するとともに、全軸に二次エンコーダを装備しています。
ポジショニングとコンセプト
機械工作機械の構造原理を6軸ロボットの運動学に適用することで、ONE 6CONTROL NJ120-2.05は繰返し可能な姿勢精度と軌道精度を提供し、要求の厳しい生産プロセスに適合します。プラットフォームは完全な軌道制御と産業用コントローラとの統合をサポートします。
用途と材料
- アルミニウムや複合材の精密加工(フライス、ドリル、タップ加工)
- 高精度の組立・接合作業
- 金属および複合材料向けの3Dプリントおよび付加造形
- 加工、付加、検査、組立を含むマルチタスクセルでの柔軟な使用
主要技術と構成要素
- 全6軸に配置された出力側の高分解能二次エンコーダにより軌道精度を向上
- 使用寿命中のバックラッシュを排除する設計とコンポーネント
- SIEMENS
AGV Mécatronique
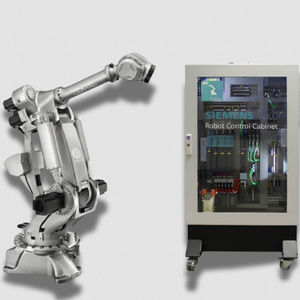
可搬質量: 0 kg - 500 kg
可動域: 2,703 mm
繰り返し性: 0.15 mm
... 概要
ONE 6CONTROL NJ500_2_7 は、非常に重い荷重の取り扱いと高い柔軟性を同時に要求する最も厳しい自動化シナリオ向けに設計された6軸多関節ロボットです。最大可搬質量は500 kgで、高生産性の産業ラインに対応するソリューションを提供します。
配置とコンセプト
非常に高い可搬能力のロボットセグメントに位置する本機は、卓越した機械的強度と消費電力の抑制を両立します。超剛性の構造は大きな動的荷重を吸収するよう設計され、加工時や重負荷作業時の稼働コスト低減と安定した信頼性を確保します。
用途と材料
- 大型コンポーネントの重搬送および工程内移載。
- 大型金属・複合材構造の精密加工およびトリミング。
- 大型治具を用いた高容量スポット溶接。
- 高サイクルのエンドオブライン作業:産業用梱包および重量物パレタイズ。
- 自動化切断プロセス(レーザー、プラズマ)および3D測定検査。
- 鋳造品の重量部品のバリ取りおよび仕上げ。
特長
- ARTICULATED
AGV Mécatronique



... ROBOTICS お客様の仕様と要件に応じて、新しいロボットシステムを開発し、生産することができます。 これには、エッジ要素(コンベヤベルト、溶接ステアリング、テーブルなど)とツーリング(グリッパー、溶接ガン、スプレーガンなど)の両方が含まれます。 設計の3Dシミュレーション(オフラインプログラミング)によって、我々は次のことができます: 最小に起動時間を短 縮する必要なサイクルタイムを保証/分析する要求された調整は、システムのダウンタイムが絶対最小限に短縮されるように、オフラインで準備し、テストすることができます。 ...


可搬質量: 0 kg - 8 kg
重量: 29, 39, 31 kg
... 小型ロボット:軽量ボディで、主に3C電子機器など高精度・精密な生産シーンで使用され、組立、ピッキング/配置、ロード/アンロード、ツール操作などに使用される。 中型ロボット:中空アームと内部配線設計を採用する。主にダイカスト部品のローディング、アンローディング、バリ取り、射出成形部品の取り出しに使用されます。 大型ロボット:高強度、高剛性の軽量ボディを採用し、主に射出成形、自動車、金属機械などの分野でスポット溶接、研磨、ハンドリング、組立などに使用される。 特徴 1.高性能:繰り返し位置決め精度は+-0.02mmに達することができます。hallowの壁および内部ライン設計を使って。それは外部ケーブルによって引き起こされる手首の動き、ケーブルの摩耗およびしぶき損傷のスペースの干渉を非常に減らします。 ...